Artykuł sponsorowany
Od kodu do ruchu — jak sterownik zamienia program w skoordynowaną pracę osi
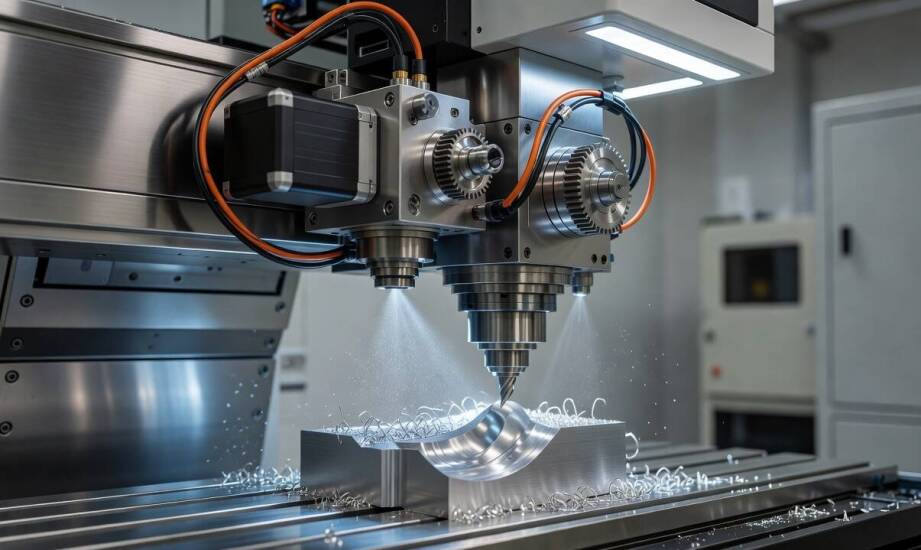
Program G-code zdefiniował już wszystkie współrzędne, prędkości posuwów oraz cykle robocze, podczas gdy maszyna nieprzerwanie czeka w pozycji bazowej na sygnał startu. Operator naciska przycisk inicjujący, jednak bez pośrednictwa wysoce wyspecjalizowanej elektroniki żadna ze śrub pocięgowych nie wygeneruje najmniejszego przesunięcia. Oprogramowanie komputerowe stworzyło w istocie jedynie surowy plik tekstowy, który dla silników i potężnych prowadnic jest całkowicie nieczytelny. W ułamku sekundy po starcie centralny procesor przejmuje odpowiedzialność za proces, tłumacząc inżynieryjne instrukcje na lawinę precyzyjnie dozowanych impulsów elektrycznych. Operacja ta polega nie tylko na odczytaniu danych, ale na ciągłym obliczaniu fizycznych uwarunkowań ruchu ciężkiej bramy obrabiarki w czasie rzeczywistym.
Interpretacja G-code i planowanie trajektorii ruchu osi
Zapis programu obróbczego składa się z bloków kodu, które szczegółowo definiują cele pozycji, tempo posuwu roboczego oraz specyfikę zagłębiania narzędzia. Sam ciąg znaków pozostaje statyczny do momentu jego pobrania przez procesor, który dekoduje go na komendy zrozumiałe dla elementów wykonawczych. Moduł nadrzędny analizuje kolejne linijki z odpowiednim wyprzedzeniem w ramach buforowania look-ahead. Funkcja ta pozwala układowi zsynchronizować pracę wszystkich osi oraz bezpiecznie zaplanować przebieg trajektorii w przestrzeni roboczej maszyny. Właściwe przeliczenie profilu przyspieszania i hamowania zachowuje stabilność konstrukcji, eliminując groźne szarpnięcia wrzeciona przy nagłych zmianach kierunku frezowania i chroniąc prowadnice przed przeciążeniem.
Zasadniczym zadaniem jednostki obliczeniowej jest matematyczna interpolacja ruchu. Komendy G01 odpowiadające za interpolację liniową oraz wywołania G02 i G03 realizujące łuki obligują procesor do wyznaczania setek tysięcy punktów pośrednich pomiędzy pozycją startową a końcową. Głowica przemieszcza się płynnie po zdefiniowanej krzywej zamiast wykonywać sekwencję sztywnych uskoków. Zaawansowane sterowanie numeryczne cnc na bieżąco generuje i przesyła gęste pakiety impulsów krok-kierunek lub sygnały napięciowe bezpośrednio do sterowników silników. W układach pracujących z zamkniętą pętlą sprzężenia enkodery absolutne nieustannie rejestrują rzeczywisty kąt obrotu wału. Elektronika natychmiast zestawia ten odczyt z oczekiwaną pozycją i koryguje najdrobniejsze odchylenia w ułamkach milisekund.
Współpraca układu sterowania z silnikami i przekładniami
Wydajne moduły logiczne, w tym wieloosiowe kontrolery serii DREAM, muszą bezproblemowo zarządzać mocno rozbudowaną architekturą mechaniki. Standardowy tor przeniesienia napędu obejmuje najczęściej serwomotory prądu zmiennego, wydajne silniki BLDC oraz reduktory ślimakowe, które wtłaczają moment obrotowy prosto na ułożyskowane śruby. Specjaliści projektujący urządzenia zrobotyzowane, którzy uzupełniają własne zaplecze warsztatowe o podzespoły dostarczane przez sklep internetowy Wojciech Starek, regularnie łączą centralne płyty sterujące z mocnymi silnikami bezszczotkowymi, budując jednostki odporne na zmienne opory materiału. Prawidłowa integracja tych komponentów zmusza inżynierów do niezwykle precyzyjnego dostrojenia pętli sprzężenia PID.
Technologiczna przepaść sprzętowa staje się widoczna przy zestawieniu amatorskich ploterów z przemysłowymi centrami tokarskimi. W budżetowych frezarkach hobby pracują głównie tanie silniki krokowe pozbawione zewnętrznej kontroli, obsługujące trzy kartezjańskie osie. Maszyna nie otrzymuje zwrotnej informacji o tym, czy dany silnik fizycznie wykonał zadaną liczbę kroków. Złożone aplikacje produkcyjne wymagają zamkniętej pętli, serwonapędów z hamulcami i szybkich protokołów sieciowych, które potrafią zsynchronizować ruch nawet sześciu różnych osi. Stały monitoring położenia wału kompensuje opory twardego surowca, chroniąc zaplanowaną ścieżkę narzędzia przed utratą geometrii.
Transformacja wirtualnego kodu na płynną pracę całej mechaniki opiera się na idealnej harmonii sprzętowej. Odchyłka kształtu wytworzonego detalu jest efektem zarówno pomyłek w samym programie CAM, jak i wąskich gardeł procesora odpowiedzialnego za generowanie sygnału. Wykorzystanie serwomotorów, sztywnych przekładni planetarnych o minimalnym luzie nawrotnym oraz responsywnej płyty głównej domyka łańcuch wykonawczy sprzętu obróbczego. Dopasowanie klasy elektroniki do wagi ramy sprawia, że frez bezbłędnie odwzorowuje matematyczny model w stalowym bloku.
Kategorie artykułów
Polecane artykuły

Wiertnice HDD a ich rola w nowoczesnym budownictwie
Wiertnice HDD odgrywają kluczową rolę w nowoczesnym budownictwie, umożliwiając efektywne i ekologiczne wykonywanie prac ziemnych. Dzięki nim można przeprowadzać precyzyjne przewierty pod drogami, rzekami oraz innymi przeszkodami, co znacząco wpływa na rozwój infrastruktury. W przeciwieństwie do trad

Rekrutacja do żłobka: jak przygotować dziecko do adaptacji w nowym środowisku?
Adaptacja do nowego środowiska żłobkowego jest kluczowym procesem wpływającym na dalszy rozwój dziecka. Wspieranie emocjonalnych i społecznych aspektów tego etapu pozwala na płynniejszą integrację malucha z rówieśnikami oraz opiekunami. Przemyślane wprowadzenie do żłobka, uwzględniające indywidualne